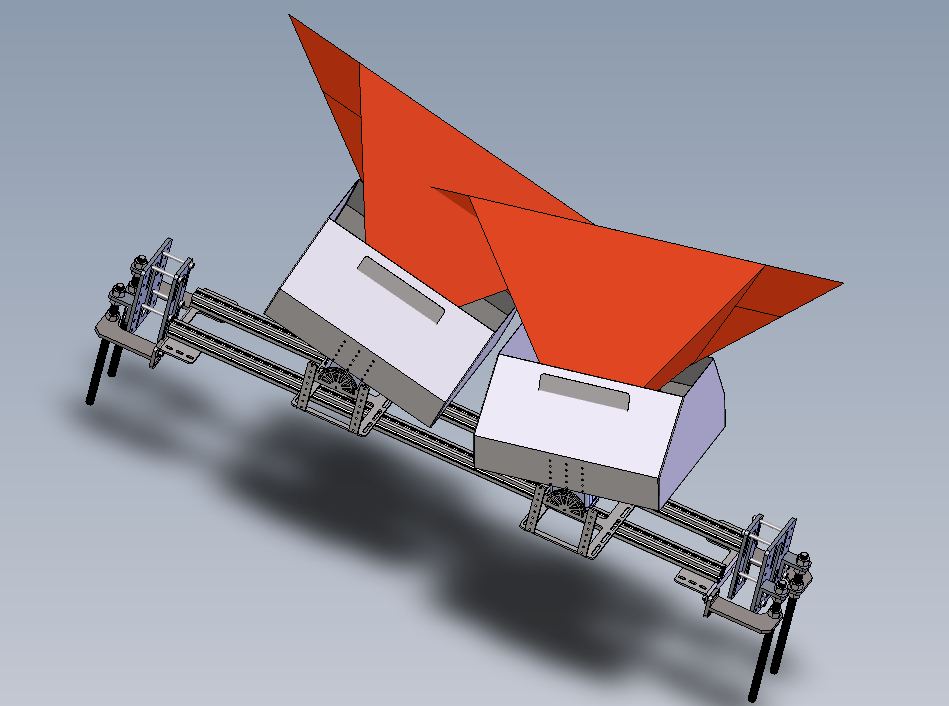
每条皮带部署 4 路 3D 激光相机,逐帧采集表面高程数据,AI 边缘服务器实时分析点云,发现撕裂缺陷后按伤长自动分级,高风险时联动控制系统触发停带,避免断裂事故。
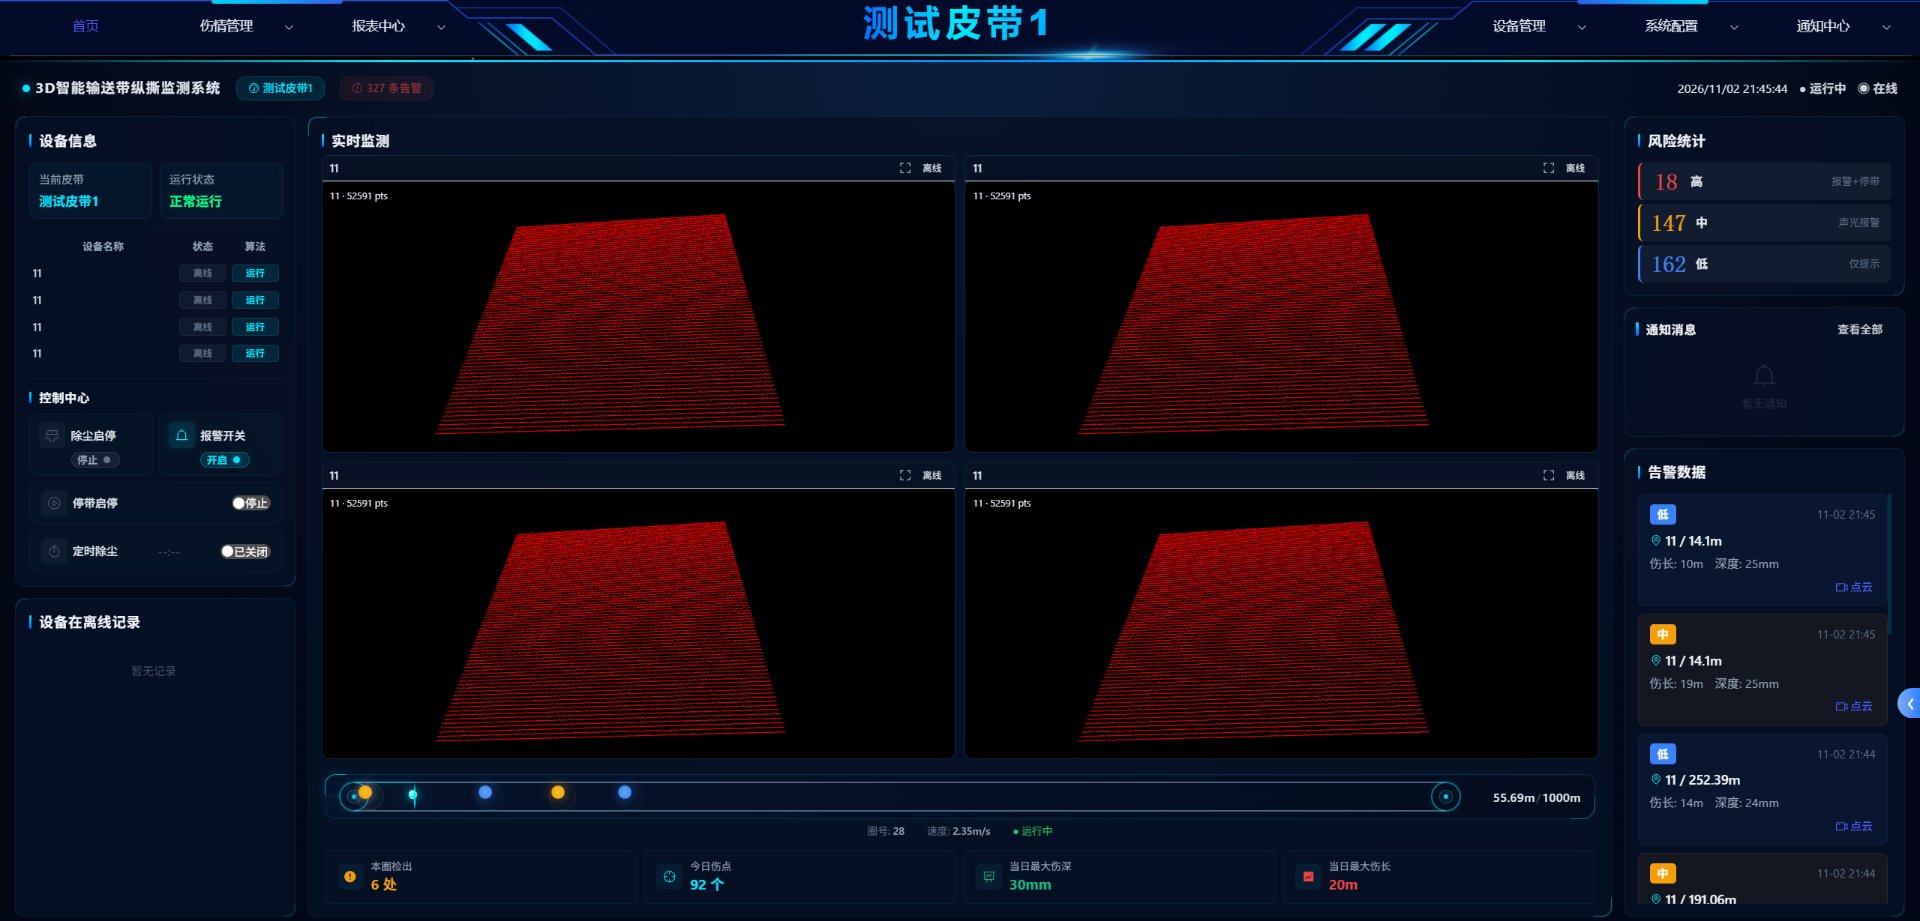
真实运行截图 — 4 路点云实时监测、风险统计、告警数据与控制中心一体化呈现。
同屏展示 4 路 3D 激光点云画面,皮带表面形貌实时呈现。
高 / 中 / 低风险数量实时统计,告警等级一目了然。
伤长、深度、位置明细实时推送,支持点击定位查看。
防止启停、报警开关、除湿启停、定时除尘远程操控。
从感知到决策、从检测到联锁,构建完整的纵撕监测闭环。
4 路 3D 激光相机全覆盖扫描,毫米级精度重建皮带表面三维形貌。
AI 边缘计算 + gRPC 流式传输,逐帧分析点云数据,缺陷秒级发现。
跨帧匹配算法自动关联相邻帧同一缺陷,追踪撕裂延伸全轨迹。
三维坐标匹配(位置 + 横向 + 纵向)自动识别已知旧伤,杜绝重复告警。
低风险提示 → 中风险声光报警 → 高风险自动停带,分级响应精准处置。
自动统计运行圈次,每圈生成检测报表,全息存储可追溯。
Three.js 实时渲染点云 + 3D 皮带模型,缺陷位置直观可见。
与输送带控制系统联动,高风险时自动触发停带,杜绝二次损伤。
依据伤长自动判定风险等级,分级触发对应处置策略。
伤长 > 10m
界面提示显示,记录存档,不触发报警。运维人员可在报表中查阅。
伤长 > 15m
声光报警 + 消息推送,提示人员关注,安排检修计划。
伤长 > 20m
声光报警 + 自动停带,防止皮带断裂造成重大安全事故。
3D 激光相机逐帧扫描皮带表面,生成高程点云数据。
边缘服务器分析点云,识别撕裂缺陷,计算伤长、深度、位置。
三维坐标匹配已知旧伤,避免重复告警干扰。
跨帧匹配关联同一缺陷,累积伤长,更新风险等级。
按风险等级触发提示 / 声光报警 / 自动停带,同步推送消息。
每圈生成检测报表,全息存储点云与图像,支持历史回溯与趋势分析。
深度学习 + 边缘计算 + 实时通信,让纵撕监测真正"看得清、判得准、停得快"。
支持深度定制,参数可按需调整。
| 规格项 | 参数 |
|---|---|
| 感知方式 | 3D 激光点云成像 |
| 相机路数 | 4 路 / 皮带(可定制) |
| 采集精度 | 毫米级 |
| 分析方式 | AI 边缘计算,逐帧分析 |
| 通信协议 | gRPC 流式传输 + WebSocket 实时推送 |
| 检测延迟 | 秒级发现 |
| 风险分级 | 三级(低 / 中 / 高) |
| 低风险阈值 | 伤长 > 10m(提示) |
| 中风险阈值 | 伤长 > 15m(声光报警) |
| 高风险阈值 | 伤长 > 20m(自动停带) |
| 连续伤匹配 | 跨帧 start-to-start 匹配 |
| 屏蔽伤匹配 | 三维坐标(位置 + 横向 + 纵向) |
| 可视化 | Three.js 点云 + 3D 皮带模型 |
| 报表导出 | PDF / Excel |
| 架构 | B/S 架构,浏览器访问 |
| 防护等级 | IP65+(工业现场适用) |
| 部署方式 | 固定安装 |
| 深度定制 | 支持 |
面向所有使用长距离皮带输送的行业,尤其高危、高强度、无人值守场景。